
Het vuilste klusje van de gieterij? Dat doet de robot nu
In een gieterij in Kuringen moest elke 3D-geprinte zandvorm met de hand worden schoongeblazen. Stoffig, saai en traag werk. Voor mijn bachelorproef bouwde ik een robotarm die het overneemt, in ongeveer de helft van de tijd.
Veel gegoten metaal, van een motorblok tot een fietsonderdeel, begint als een holle vorm van zand. Je giet er vloeibaar aluminium in, laat het hard worden en breekt daarna het zand weg. Wat overblijft, is je stuk.
Bij Hassal, een familiebedrijf in Kuringen dat al meer dan vijftig jaar aluminium giet, worden die zandvormen sinds enkele jaren geprint. Een 3D-printer legt laagje per laagje zand neer en lijmt precies die korrels vast die deel van de vorm moeten worden. Handig voor prototypes en kleine reeksen. Maar er is een addertje: al het zand dat niet vastgelijmd is, blijft gewoon los in de vorm zitten. En dat moet eruit.
Dat was handwerk. Een operator met een borsteltje en een luchtpistool, ongeveer 25 seconden per stuk, dag na dag.
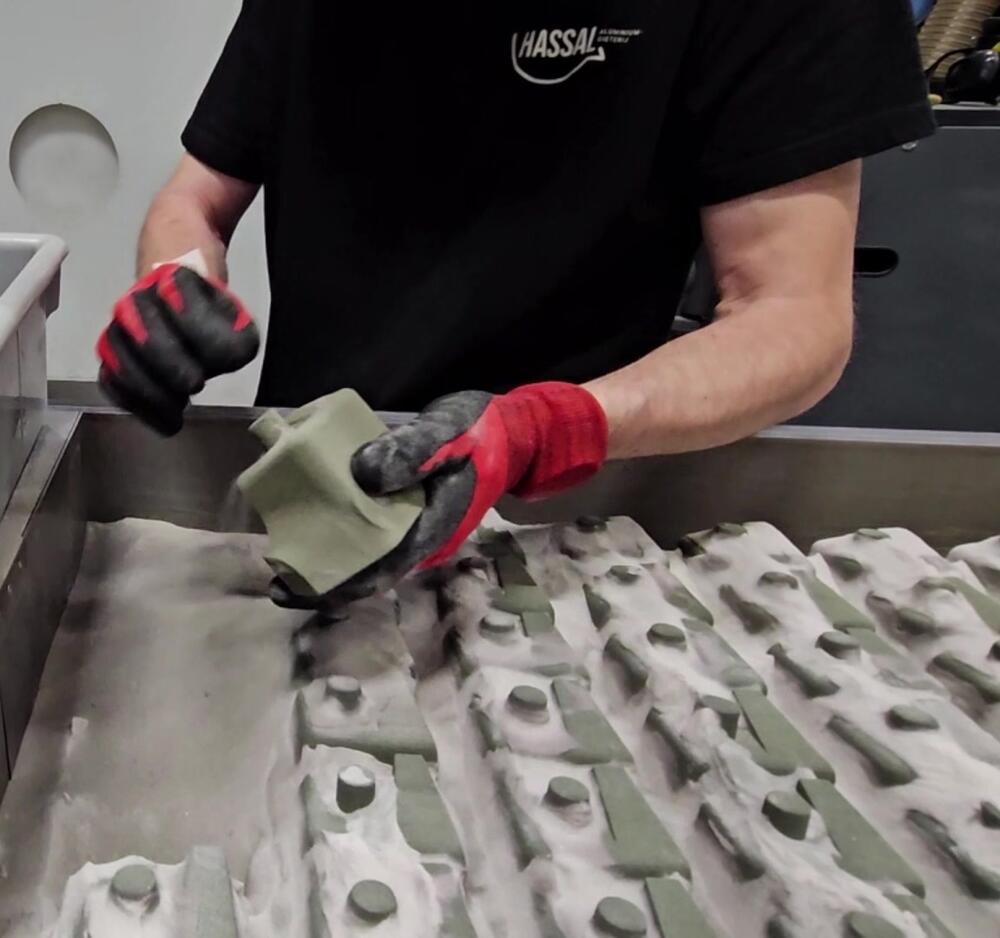
Het klinkt eenvoudiger dan het is. De zandkorrels zitten in een lijm die ze schurend en kleverig maakt. Blaas je te hard, dan waaien ze op en gaan ze als het ware zandstralen. Zo beschadig je de vorm die je net wilde schoonmaken. Blijft er te veel zand achter, dan krijg je gaatjes en scheurtjes in het gegoten stuk en kan je het weggooien. Kortom: een vervelend klusje dat toch nauwkeurig moet gebeuren.
Mijn opdracht was simpel geformuleerd: kan een robot dit overnemen?
Beginnen bij een kapotte robot
In een hoek van het bedrijf stond al een robotarm. Mijn eerste taak was uitzoeken of ik daarmee verder kon. Dat werd snel duidelijk: het bedieningspaneel was verdwenen en verschillende veiligheidskabels waren doorgeknipt. Onbruikbaar.
Dus zocht ik een nieuwe. Mijn keuze viel op een cobot: een robotarm met krachtsensoren in de gewrichten. Bots je ertegen, dan voelt hij dat en stopt hij meteen. Daardoor mag hij zonder hekken of kooi naast een mens staan werken, wat in een kleine werkplaats veel plaats en geld scheelt.
Een wagen bouwen rond een arm
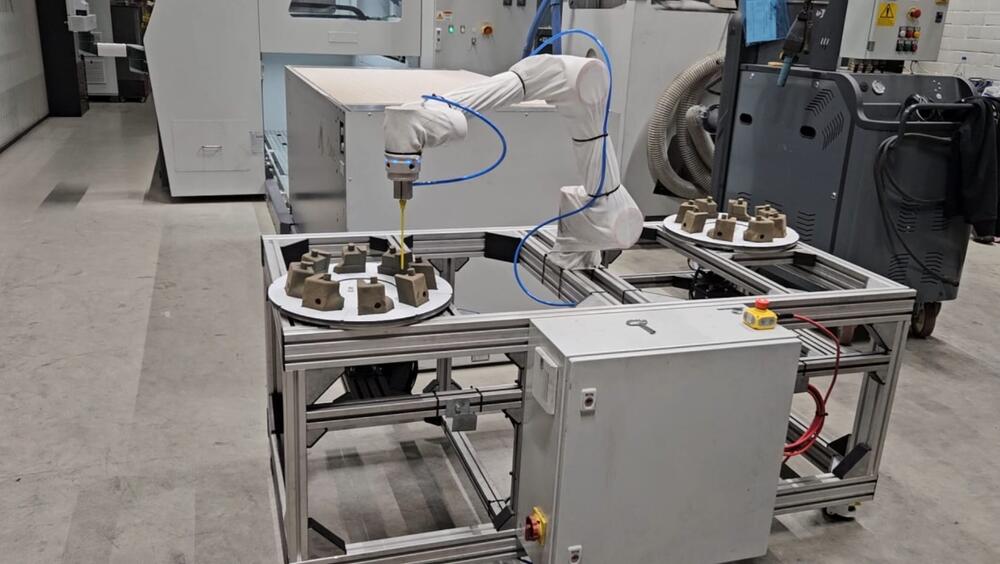
Voor ik iets vastschroefde, tekende ik de hele installatie in 3D. Het werd een verrijdbare wagen van aluminium profielen, met de robotarm in het midden en een elektriciteitskast aan de zijkant.
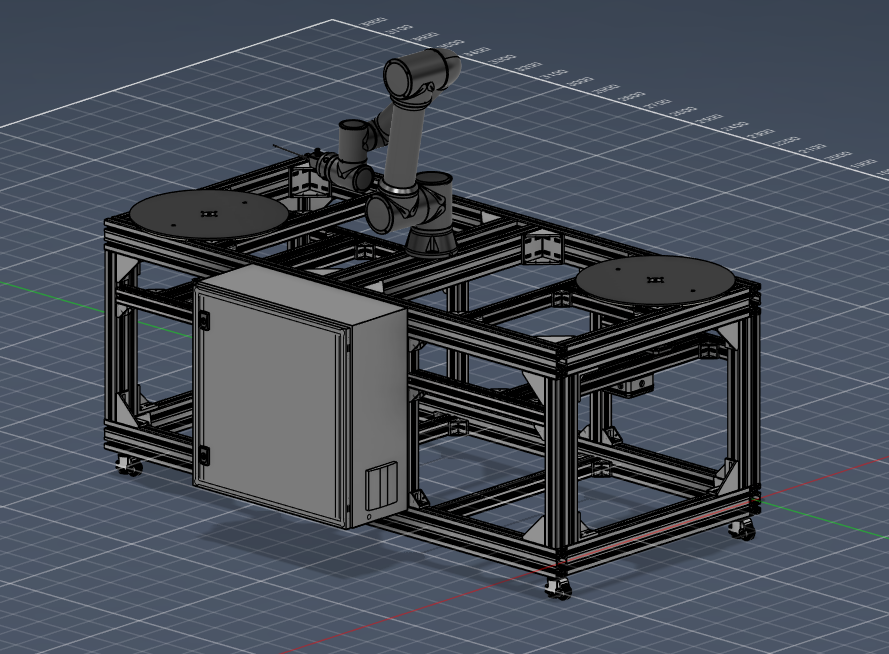
Aan beide uiteinden kwam een draaitafel. Die zijn er om een praktische reden: de arm heeft een beperkt bereik, ongeveer een meter. In plaats van een grotere en veel duurdere robot te kopen, laat ik het werkstuk draaien zodat de arm alle kanten kan bereiken.
Zulke draaitafels bestaan wel te koop, maar geen enkele voldeed: te groot, te zwak of te duur. Dus ontwierp ik ze zelf. Ik rekende uit hoeveel kracht nodig was om een geladen tafel in beweging te krijgen, telde daar een veiligheidsmarge van vijftig procent bij op en koos daarop mijn motoren.
Bij de eerste tests bleek de aandrijfriem te slippen zodra er wat gewicht op de tafel stond. De oplossing zat niet in een zwaardere motor, maar in polijsten: door de onderkant van de stalen plaat glad te schuren, verminderde de wrijving genoeg om de tafel vlot rond te krijgen.
Gereedschap dat zichzelf laat gieten
De robot moest natuurlijk ook iets vasthebben. Ik ontwierp een blaasmondstuk dat op de arm gemonteerd wordt.
Kunststof viel af: het schurende zand vreet er zo doorheen. Dus goot ik de houder in aluminium, met mallen die ik liet printen op diezelfde zandprinter. De machine maakte dus letterlijk de mal voor het gereedschap dat haar eigen producten schoonmaakt. Vijf ontwerpen later was het eindelijk goed.
De machine maakte letterlijk de mal voor het gereedschap dat haar eigen producten schoonmaakt.
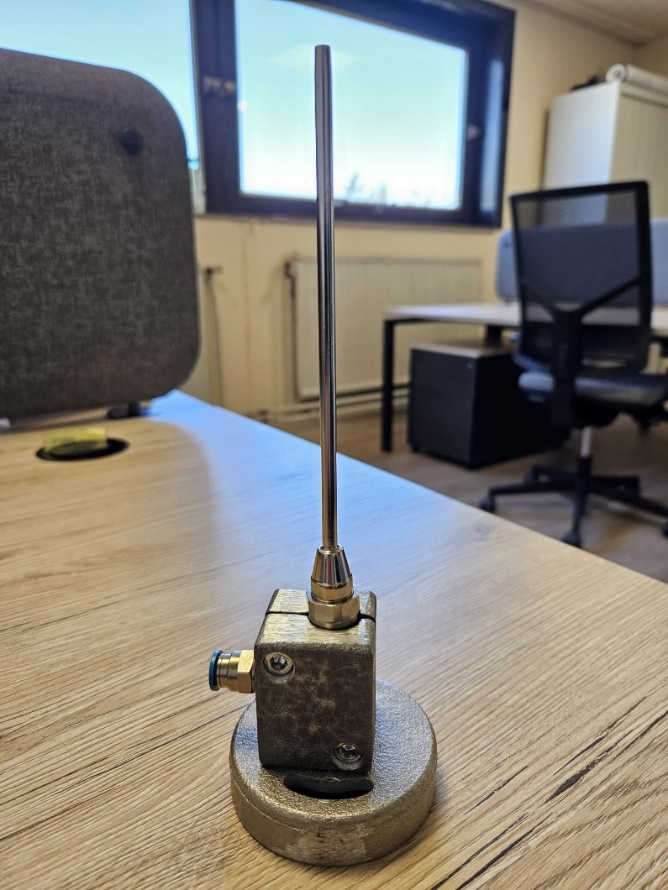
Het mondstuk zelf schilderde ik felgeel. Niet voor de mooiigheid: een dun, glimmend buisje aan een bewegende arm zie je nauwelijks staan, en dat wilde ik niet riskeren.
Twee systemen die elkaar niet verstonden
De draaitafels worden aangestuurd door een kleine industriële computer, de robot door zijn eigen kastje. Beide werken op een andere voeding, waardoor ze elkaars signalen niet zomaar begrijpen. Ik heb ze met elkaar laten praten via relais, een soort tussenschakelaars.
Daarna programmeerde ik de bewegingen. Eén detail vind ik zelf het geslaagdst: er zit een startknop op de installatie. Terwijl de robot de rechterkant schoonmaakt, kan de operator links al nieuwe stukken klaarleggen. Zo staat niemand te wachten, ook de mens niet.
Van 25 naar 13,75 seconden
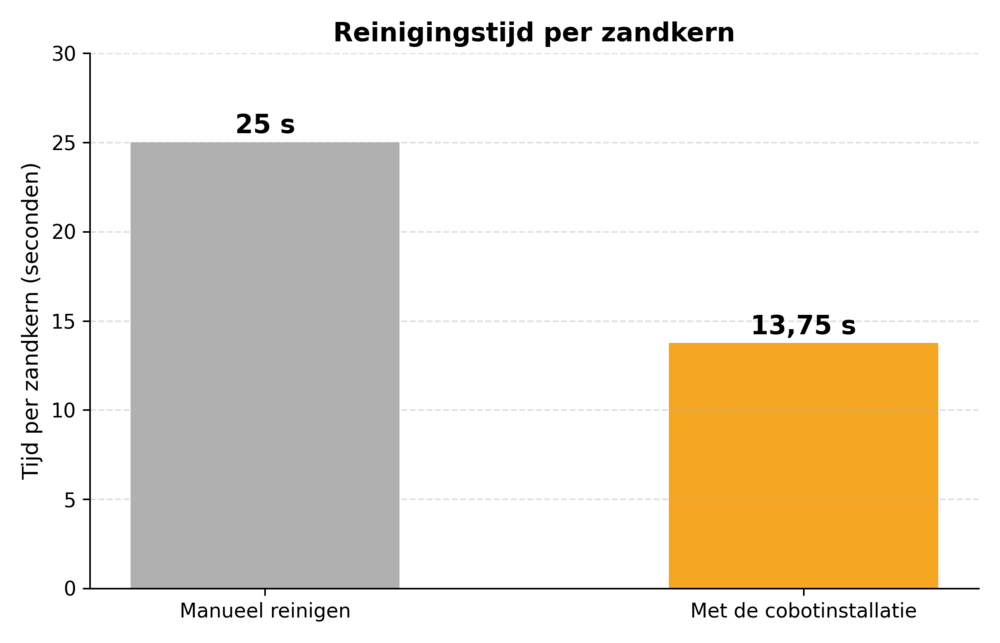
De installatie maakt acht zandkernen schoon in 110 seconden. Dat is 13,75 seconden per stuk, tegenover 25 seconden met de hand: ruim 45 procent tijdwinst, of ongeveer twintig cent minder loonkost per kern.
Eerlijk is eerlijk: de installatie kostte iets meer dan 8.000 euro. Er moeten zo'n 40.000 kernen door voor ze zichzelf terugbetaalt, wat bij de huidige productie neerkomt op anderhalf à twee jaar. Onderhoud en stroomverbruik zitten daar nog niet in.
Maar de tijdwinst is niet het hele verhaal. De operator staat niet langer kern na kern schoon te blazen en kan die tijd besteden aan werk waar hij echt het verschil maakt, zoals het ontwerpen van nieuwe vormen. Bovendien kregen onderdelen van de oude, kapotte robot en aluminium profielen van een afgedankte CNC-machine een tweede leven in de nieuwe opstelling.
Klaar is het werk niet. Bij ingewikkeldere stukken met diepe holtes krijg ik het opwaaiende zand nog niet helemaal onder controle. De oplossing ligt waarschijnlijk in pulserende lucht, korte stootjes in plaats van een constante straal, en dat vraagt nog wat fijnregeling. Verderop denk ik aan een afzuiging in het gereedschap zelf en aan een camera die de kernen herkent, zodat de installatie ook onbekende vormen aankan.
Maar de installatie draait, en het vuilste klusje van de gieterij is voortaan werk voor een machine.
Bibliografie
[1] Sirimanne, S. (2022). What is Industry 4.0 and could developing countries get left behind? World Economic Forum.
[2] ExOne. What is binder jetting?
[3] SP Automation & Robotics (2020). Benefits of working with collaborative robots.
[4] Universal Robots (2022). Robotic arm.
[5] NIH. Furan.
[6] United Nations. SDG 12: Responsible Consumption and Production.
[7] United Nations. SDG 8: Decent Work and Economic Growth.
[8] United Nations. SDG 9: Industry, Innovation and Infrastructure.
[9] Van Mierlo, K. (2026). IP67. Tralert.
[10] Fairino. Fairino FR5.
[11] NBN (2023). Eurocode 9 – Design of aluminium structures, Part 1-3 (NBN EN 1999-1-3). Brussel.
[12] ISO (2020). NBN ISO/TS 15066:2020. Brussel.
[13] ISO (2025). NBN EN ISO 10218-1:2025. Brussel.
[14] ISO (2025). NBN EN ISO 10218-2:2025. Brussel.