
De magazijnier van de toekomst is een robot die Tetris speelt
- LouisClaes
Stel je voor: je tilt in een magazijn dag na dag dozen op een pallet. Je rug doet pijn, maar de volgende doos staat alweer klaar. Daarom onderzochten wij hoe een robot magazijniers kan helpen door dat repetitieve tilwerk over te nemen. Daarvoor moet hij leren stapelen: Tetris in drie dimensies, met zo weinig mogelijk lucht tussen de dozen.
Zwaar voor de rug, lastig voor het brein
Een lader voor je smartphone, een paar schoenen, een zak hondenvoer: achter onze online bestellingen schuilt een stroom dozen in allerlei formaten. Voor onze masterproef aan de UGent werkten we met een industriële partner uit de roboticasector aan een automatische pallettiseercel. We ontwikkelden lerende stapelsoftware en bouwden daarnaast een fysiek prototype. Want stapelen is meer dan een leeg gaatje vinden. Een kleine doos op de verkeerde plek kan de ruimte blokkeren die later nodig is voor een grotere. Wat nu mooi past, kan de volgende plaatsing bemoeilijken.
Slimme ogen boven de lopende band
Maar goed, een robot kan pas een doos netjes neerzetten als hij weet wat hij vastheeft. Daarom gebruikten we een scanzone waarin een 3D-camera de afmetingen van de dozen op de lopende band meet. En we gingen nog een stapje verder. Een kapotte doos die bij de eindklant belandt, kan voor boze reacties en dure retouren zorgen. Daarom trainden we een beeldherkenningsmodel om scheuren, gaten en vochtschade te herkennen. Deuken en andere vormafwijkingen onderzochten we met 3D-metingen. De bedoeling is dat het systeem geen genade kent voor beschadigde dozen: zodra de software schade herkent, moet het pakket van de band, nog vóór de robot grijpt.
Eerder onderzoek
In een veelgebruikte onderzoeksopzet vult software één kubusvormige bak met dozen waarvan de maten kunstmatig zijn gekozen. Wij kozen voor een opstelling met twee europalletten tegelijk en 73 doosformaten uit Europese verpakkingscatalogi. Daarmee benaderen we de variatie aan dozen in een echt magazijn.
Wat gebeurt er in het brein van de robot?
Om met die variatie om te gaan, combineerden we klassieke stapelkennis met reinforcement learning: leren door beslissingen uit te proberen en feedback te krijgen. Eerst stellen verschillende klassieke stapelregels kansrijke plaatsen voor, bijvoorbeeld in een hoek of naast een bestaande rij. Het lerende programma kiest vervolgens uit die voorstellen. Tijdens de training krijgt de software feedback op haar gesimuleerde keuzes. Ruimte benutten levert punten op; hoge torens, onbruikbare gaten en onstabiliteit kosten punten. Het programma past zijn strategie aan om over een reeks beslissingen beter te scoren. Zo kan het leren dat het aantrekkelijkste gaatje nu niet altijd de handigste keuze voor straks is. In simulatie oefende de software met ruim 25 miljoen stapelbeslissingen. Als een magazijnier elke twaalf seconden zo’n keuze maakt, zou die er dag en nacht bijna tien jaar over doen. Het algoritme deed diezelfde ervaring in slechts enkele weken op.
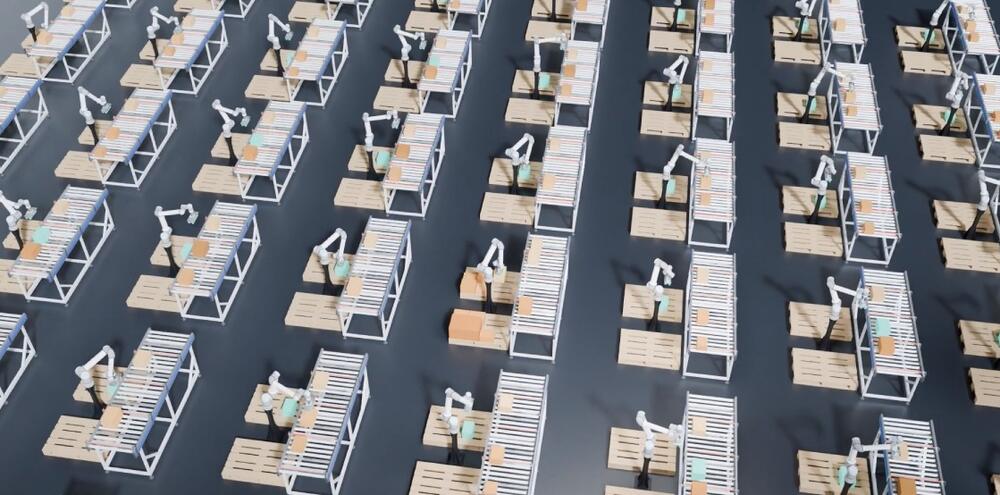
Door die vele oefenrondes krijgt de robot een pallet voor meer dan 60 procent gevuld, een hoge score voor dozen die allemaal een ander formaat hebben.
Het moet uiteindelijk ook wel werken in de praktijk…
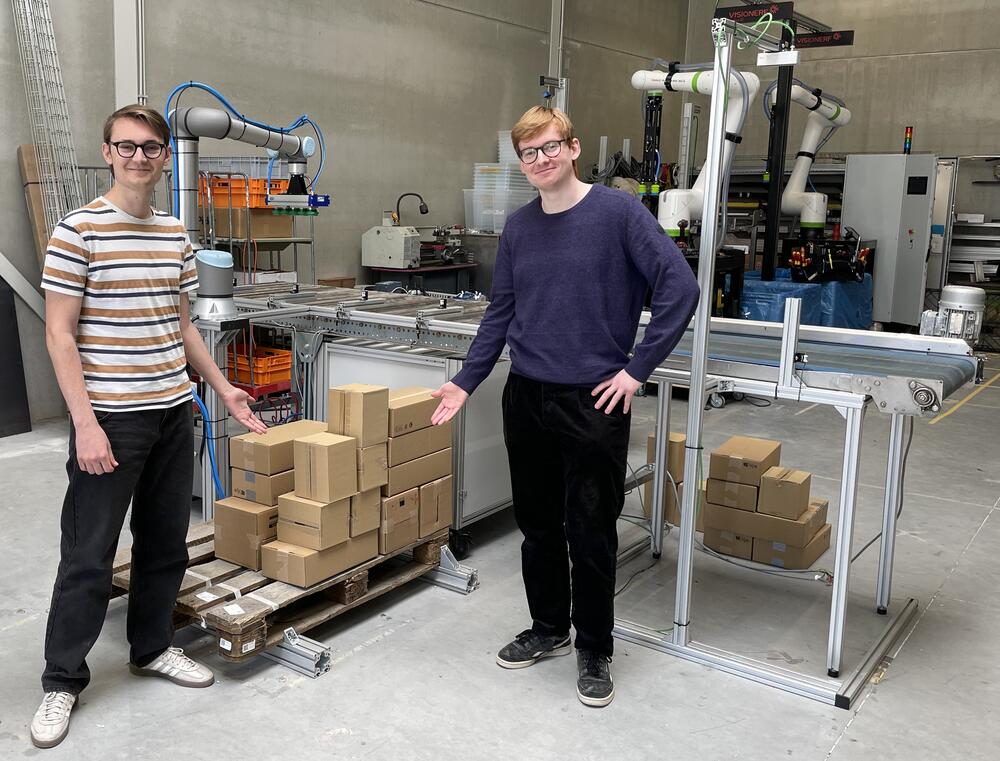
Een slim computerbrein is leuk, maar de robot moet het ook op de werkvloer waarmaken. Daarom bleef ons onderzoek niet steken in theorie, maar bouwden we een fysiek prototype van de robotcel. We brachten de robotarm en de 3D-camera samen met onze software, die in deze demonstratie een klassieke stapelmethode gebruikte. Toen de robot de dozen op basis van onze berekeningen op de pallet zette, zagen we dat de keten werkte. Het was geweldig om te zien hoe al die hard- en software uiteindelijk samensmolten tot één geheel.
Minder tillen, minder lucht
We willen magazijniers ontlasten van zwaar, eentonig tilwerk en de laadruimte beter benutten. Een robotarm kan het tillen overnemen; betere stapelkeuzes moeten helpen om minder lucht te vervoeren. Als daardoor minder ritten nodig zijn, kan ook de CO₂-uitstoot dalen. Daar draait onze Tetrisrobot om: minder belasting op de rug, minder lucht in de vrachtwagen.
Bibliografie
n.v.t.